
“物理AI时代,拿什么度量机器的价值?”
10月29日,在上海世博中心举行的2026智元创新日上,智元联合创始人、总裁兼CTO彭志辉提出了这个问题。随后,他发布了一个新的指标——Worken,即“有效智能工时”,尝试从活跃机器人数量、自主工作时长和产出效能三个维度,衡量机器人实际创造的价值。
机器人究竟干了多少活,正在成为具身智能商业化进程中越来越具体的问题。
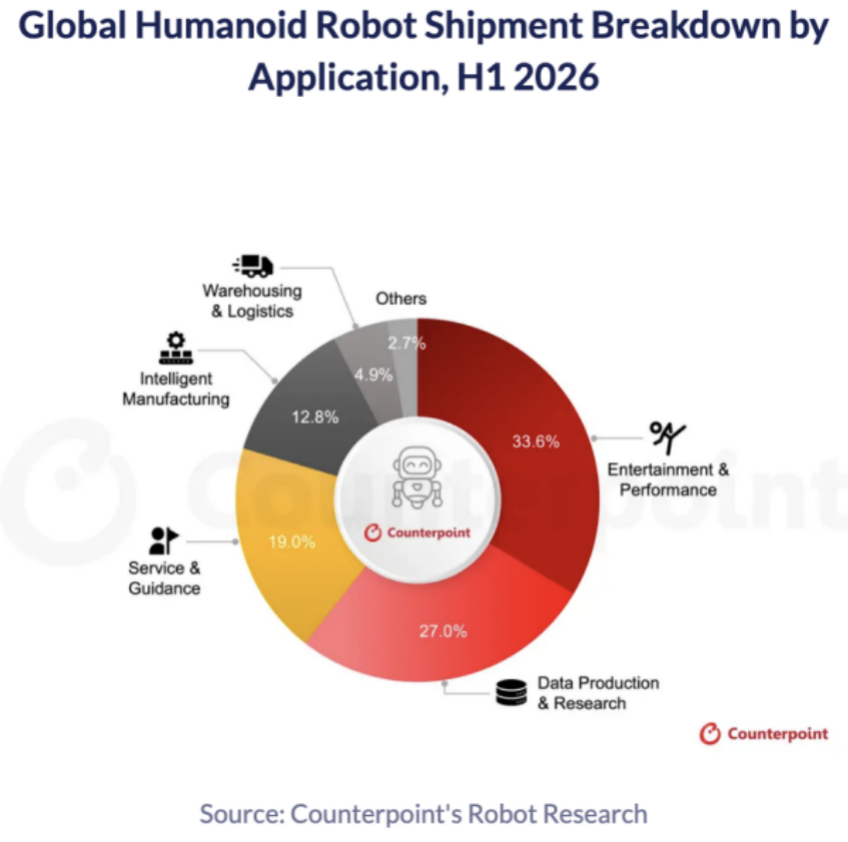
根据市场研究机构Counterpoint Research今年8月发布的报告,2026年上半年,全球人形机器人出货量超过2.2万台,同比增长接近300%。但从应用结构看,文娱商演、科教数采合计仍占六成以上,智能制造和仓储物流的占比分别为13%和5%。报告指出,工业和商用服务领域的部分试点项目正在完成验证,开始进入批量部署阶段。
在此次智元创新日期间,由新华社中国经济信息社与中国信通院上海工创中心联合编制的《2026具身智能产业创新报告》关注到这一问题。报告将下线量、出货量和部署量分别对应制造能力、市场接受度和真实场景渗透,并指出,进入“部署态”需要机器人在实际生产生活中持续作业、交付结果。这既考验产品与模型,也需要交付、运维等环节共同支撑。
对此,智元已经率先迈出了这一步。
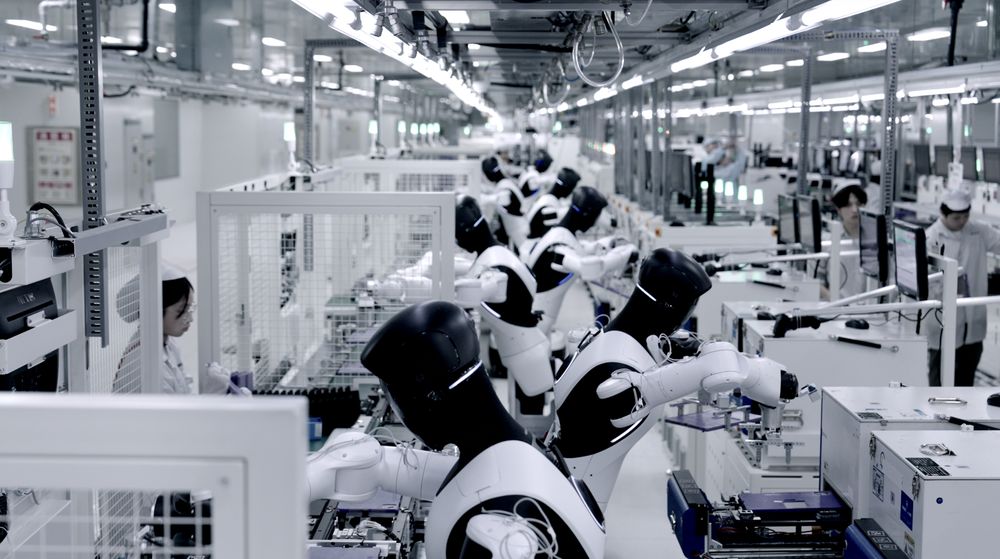
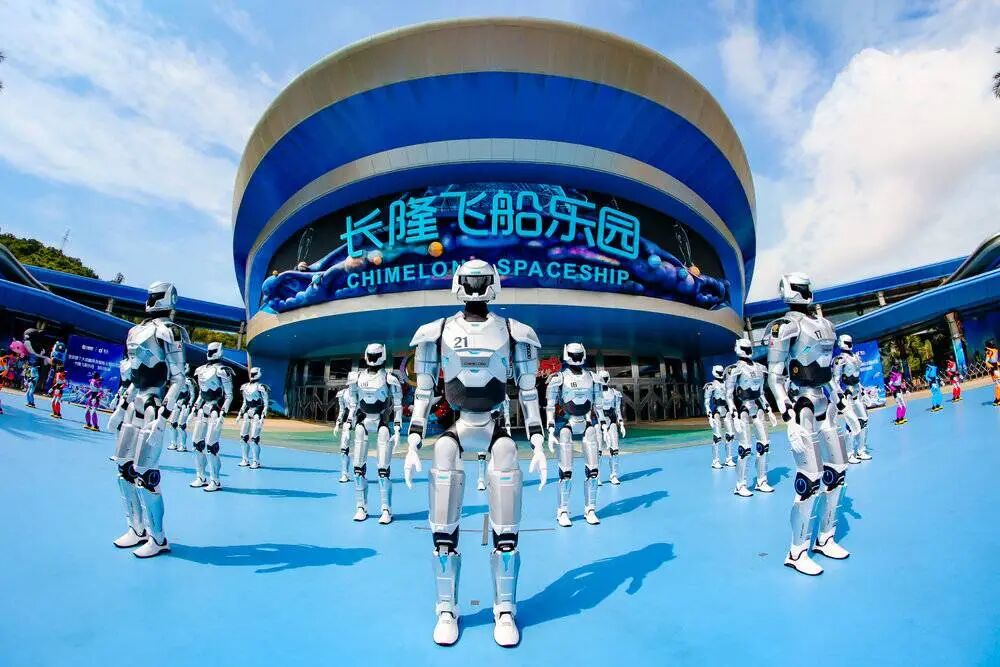
在龙旗科技南昌工厂,8台精灵G2并入平板电脑质检产线,承担检测环节的上下料作业;在横琴长隆飞船乐园,已有近500台机器人进入导览、零售、演艺等场景;今年9月起,100台灵犀X2陆续进入爱仕达全国100家门店,担任“门店促销员”,参与接待、商品讲解与导购服务。
在此次创新日主论坛上,彭志辉也披露了最新的经营与量产进展:今年9月,智元第2万台具身智能机器人下线;今年上半年,公司整体收入接近20亿元。他表示,智元机器人正在快速进入工厂生产线、酒店、零售、交通、文旅等场景。
这些岗位对机器人的要求各不相同。工厂需要机器人跟上生产节拍,与设备准确衔接;门店与景区则需要机器人理解人的意图,在变化的人流和对话中提供服务。随着部署范围扩大,技术能力、产品可靠性和运营效率,都要接受实际工作流程的检验。
这些实际岗位的要求,也解释了智元此次发布的重点。从本体与核心部件,到运动、作业和交互智能,再到工具平台与新的合作,看似分散的布局,都指向同一个目标:解决机器人部署中的具体问题。
而要让机器人在现场持续工作,企业需要回答的,也从某一项技术能做到什么,延伸到硬件、智能与交付运营如何共同满足岗位需求。
走进工厂,只是第一步
机器人交付给客户之后,距离真正成为生产力,还有多远?
这是理解“部署态”需要回答的问题。今年4月,智元提出具身智能产业的“XYZ曲线与生产力实现框架”,将产业发展划分为开发态、部署成长期和部署普及期。在这一框架下,2026年被智元定义为“部署态元年”。
从开发态进入部署态,衡量机器人的标准也随之变化。客户需要知道,机器人一天能完成多少工作,需要多少次人工接管,出了故障多久可以恢复,以及部署和维护究竟要花多少钱。这些问题的答案,决定了机器人能否长期留在岗位上。
而许多问题,只有进入客户现场之后才会暴露。
智元合伙人王闯曾回顾,前1000台、尤其前200台机器人的制造,是不断摸索标准的过程,比如走路偏差多大可以接受,异响达到什么程度需要处理,这些都要逐一明确。而等机器人交到客户手中,又会出现新的使用问题,团队再将问题反馈给产线,或通过软件更新解决。
这意味着,制造出合格的机器人之后,企业还需要在实际使用中继续完善产品。
龙旗南昌工厂提供了一个具体样本。2025年12月,精灵G2进驻产线,开始上下料功能压测和生产环境适配;到2026年5月,8台机器人完成并线,覆盖整条平板量产质检工段。从进入工厂到承担整段工序,中间经历了数月磨合。
今年6月,虎嗅在龙旗工厂观察到,机器人的工作看起来只是反复抓取、转身和放置,但每一步都与产线上的其他设备有关。机器人取走平板之前,要判断物料位置;放入测试机柜之前,要确认检测状态;完成检测后,还要将平板送回皮带线,进入后续流程。
实际上,当机器人连续工作后,还会遇到更多意想不到的难题。智元项目总监艾文此前采访表示,有一次皮带线没有及时响应机器人的请求,未将平板送走。机器人继续放置下一块平板时,原来的位置尚未腾空,便发生了叠料。
在这个过程中,即便机器人完成了抓取和放置,任务依然可能失败。
“更多的还是两个体系的融合。”艾文这样概括机器人进工厂的难点。机器人与既有工业设备,在通信方式、故障处理和异常恢复上存在差异,都需要在部署中逐步解决。
为此,团队调整了通信架构,让机器人作为主节点,主动获取外围设备的状态,并加入重试、信息校验和故障处理机制。外围设备的软件也需要作出相应调整。
这类现场问题,进一步说明了机器人部署需要跨过的三道门槛。
首先,是完整任务的协同。机器人需要把感知、移动和操作衔接起来,同时与既有设备配合。任何一环失误,都可能影响最终产出。客户验收的是整项工作是否完成,这也要求机器人的不同能力能够在同一个任务中共同发挥作用。
其次,是持续运行中的变化。物品发生偏移、人员进入作业区域、任务意外中断,都可能打乱原定流程。机器人需要根据当前状态调整动作,判断上一步是否成功,以及下一步能否继续。出现异常后,能否恢复工作,同样是部署能力的一部分。否则,每一次小故障都需要人工介入,机器人便很难独立承担持续性的工作。
第三,是复制成本。在一家工厂跑通的任务,换到另一家客户那里,可能面对新的物料、设备接口和工序要求。如果每增加一个项目,都需要大量重新开发、训练和现场调试,项目数量增长就会同步推高交付成本。已经积累的操作能力、设备接口和故障处理经验,有多少可以复用,决定了下一次部署需要付出多大代价。
这三道门槛,将部署的要求延伸到了机器人研发与使用的全过程。
向前,现场的空间、负载和任务要求,需要进入本体设计和模型研发;向后,交付后的运行监测、维护和异常处理,也需要持续投入。现场积累的经验能否用于改进产品、降低后续项目的部署成本,则关系到这套模式能否规模化复制。
由此再看智元围绕本体与部件、运动与作业及交互智能、工具平台和合作伙伴展开的布局,其共同指向就更清晰了:既要让机器人具备完成任务的能力,也要让这些能力能够被交付、维护,并在更多场景中复用。
所谓面向部署态的“跃迁”,也因此有了具体含义。从实际场景出发,把岗位需求转化为研发问题,再让部署经验回到产品改进之中,单项技术突破才有机会转化为持续工作的能力。这正是智元全域务实创新要解决的问题,也是其系统性能力需要接受的检验。
从岗位需求出发
托盘能不能贴墙摆放,是一个很具体的工厂问题,也会影响机器人的设计。
厂房里的设备、通道和工位早已有各自的位置。如果引入机器人,还需要为它腾出大片活动空间,甚至重新调整产线,客户就要承担额外的改造成本。因此,机器人能否适应既有布局,本身就是部署能力的一部分。
精灵G2 Max的设计回应了这一需求。通过腰部俯仰和作业范围设计,它可以主动前倾,从托盘的一侧完成拆码垛,无需在背后预留绕行空间。托盘因此可以贴墙摆放,低位拾取与高位码放也可以由同一台机器人完成。
这一细节恰好体现了面向部署态正向设计的意义,即先明确机器人要进入什么岗位、完成什么任务,再将现场的限制转化为研发要求。
类似的考虑,也体现在负载、操作精度与补能方案上。工业搬运既要求机器人搬得动,也要求它将物料准确放到指定位置;多班次生产,则要求机器人减少因补能造成的停工。精灵G2 Max将力控双臂与视觉引导结合,并配置双电池热插拔和自主回充方案,分别回应这些需求。部署要求由此落实到了机械结构、感知控制与连续作业设计之中。
但适应场地,只解决了一部分问题。工作过程中发生变化,机器人还需要知道如何继续。
以搬运途中箱子掉落为例,要完成原来的任务,机器人需要重新确定箱子的位置,接近目标,调整身体姿态,再将箱子抓起。这个过程同时涉及视觉感知、移动、平衡和操作,机械结构决定它能够触及哪里,感知与控制则决定它如何根据眼前的情况行动。
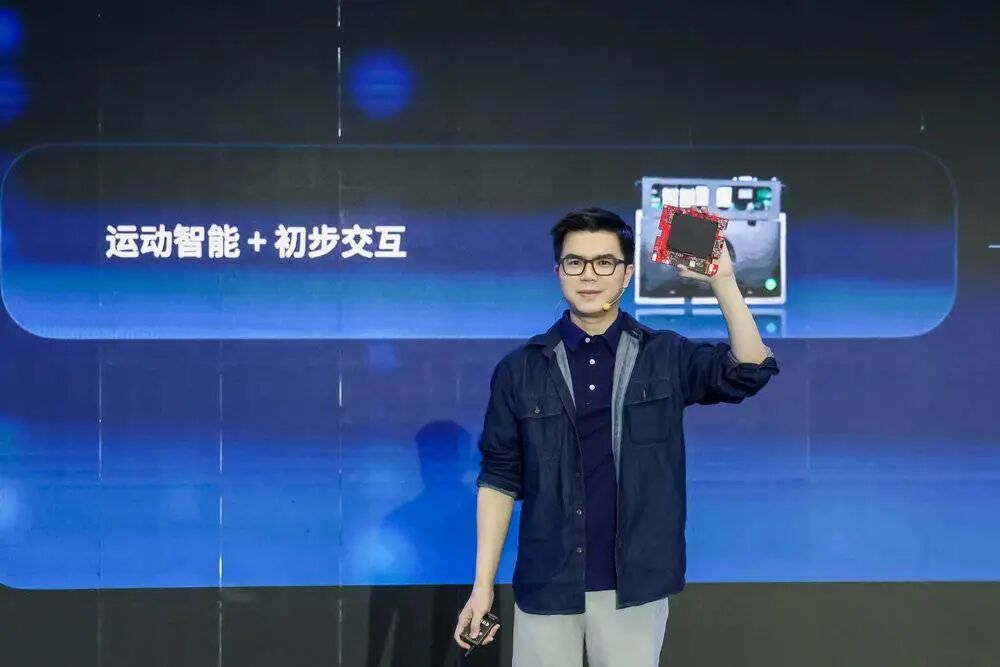
智元对运动智能的升级,正是在回应这类需求。AGILE将环境感知与运动控制放进同一个反馈过程中,让机器人根据地形、障碍和自身状态调整动作。从运动控制走向空间移动智能,意味着研发团队需要关注机器人在什么情况下采取什么动作,以及动作之后如何继续完成任务。
作业智能则进一步处理任务理解与执行之间的关系。GO-3 Preview采用的WRAM架构,将任务推理、未来预测和动作生成连接起来。比如乐高拼装,机器人需要连续完成抓取、对位和插入,并根据每一步的结果推进后续操作。这项精细操作能力来自模型微调,并由Agent编排连续动作。
对客户而言,基础模型能承担的任务越多,部署时需要补充训练和调试的工作就越少。像乐高拼装这样的复杂操作,则可以在已有能力上进一步微调。这也是基础模型对规模化部署的意义,即换一个岗位时,尽量减少从头训练的成本。
到了零售、文旅等场景,机器人还需要把人的意图纳入任务过程。
有人走近并说话,机器人首先要判断,对方是不是在向自己提问;交流过程中,对方也可能补充条件、打断回答或取消任务。
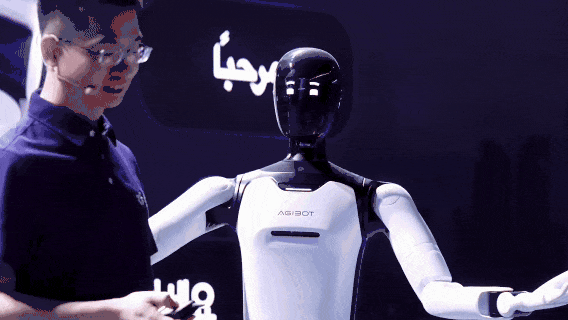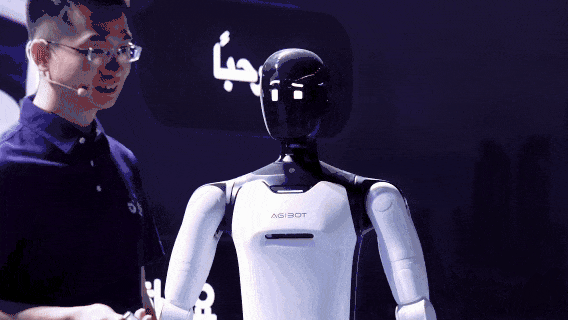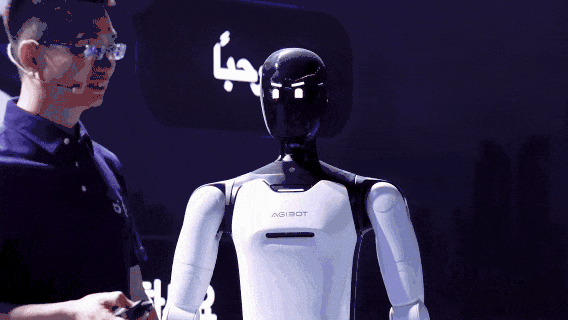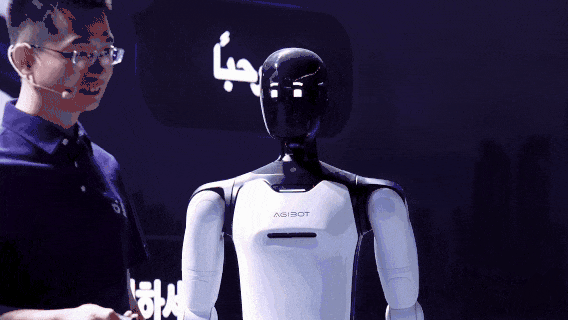
而这也是本次创新日能体现出交互智能WITA-Omni的“绝活”。在创新日现场,智元合伙人、联席总裁、中央研发部总裁、交互业务体系总裁熊彦与远征A3进行了多语种互动和快速对话,展示机器人如何判断对方是否说完,在不抢话的同时及时回应。
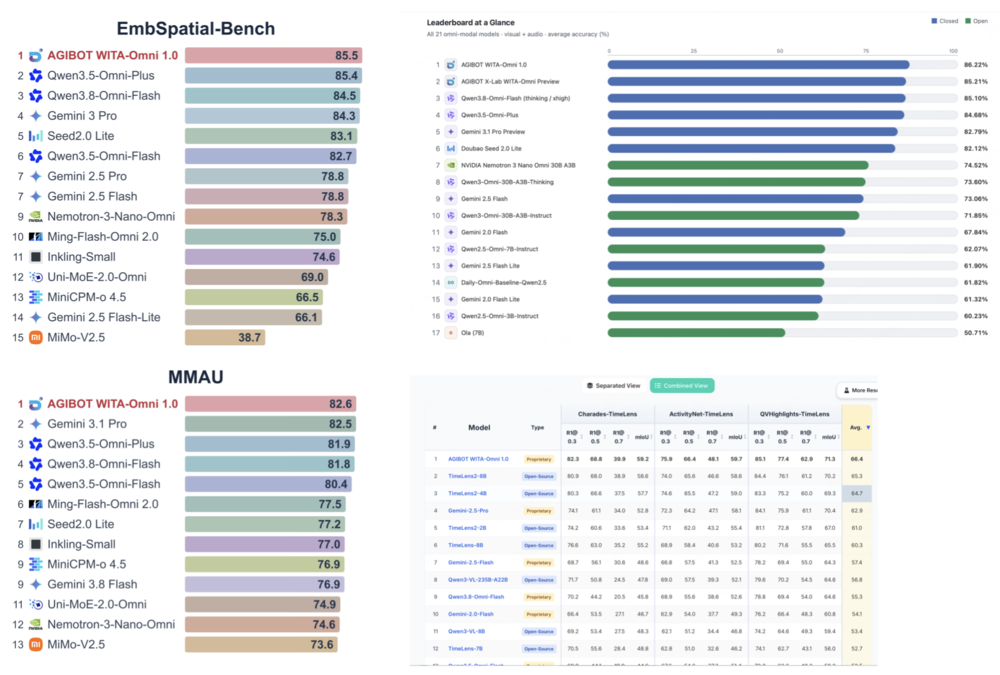
WITA-Omni将语音、视觉等信息结合,用于判断对话对象与回应时机,再通过快慢双系统协调即时交流和复杂任务处理:前台维持对话,后台负责推理、规划和调用工具,两者共享上下文,让交流能够随着任务进展继续。目前,WITA-OMNI在交互类评测的权威榜单上纷纷登顶。
工厂、门店和景区对运动、作业与交互能力的需求各有侧重,但一个完整任务,往往需要调用其中不止一种能力。智元将三类智能共同推进,也就有了清晰的岗位依据。
这种协同进一步落到了硬件架构上。
据智元介绍,其硬件架构经历了从单一智能、三智分离,到三智物理融合的演进。第三代硬件架构AHA3将运动、交互与作业智能整合进同一套控制系统,为不同能力的协同提供共同的硬件基础。
智元将基于AHA3打造的平台称为业内首个商用的一体化智能控制集成平台,“三智一体”也由此从能力布局进一步落实到控制架构。它所服务的,仍是前面那些具体任务,也就是让机器人能够将看到的环境、理解的指令和即将执行的动作衔接起来。
这些研发选择,都能追溯到实际岗位中的具体需求——客户需要少改造产线、减少作业中断,也希望换一个任务时不必重新开发——这要求智元从设计产品时就考虑部署,把本体、模型和控制系统放在一起解决问题。而技术上的改进能否降低客户使用机器人的成本,才是这套布局的价值所在。
跑通一个项目之后,如何复制?
一个项目跑通之后,下一家客户能不能更快用起来,是智元等一众具身智能企业接下来都要回答的问题。
部分场景已经开始批量部署,但从概念验证走向规模化应用,仍有不少工作要做。如果每换一个客户,就要重新适配设备、开发功能、安排工程师驻场,项目越多,交付和维护的压力也会越大。
长隆的部署提供了一个观察样本。据智元披露,今年9月,双方从签约到开园只有一个月,完成了300余台机器人的部署;截至10月29日,常态化部署数量已接近500台,覆盖导览、零售、演艺等不同场景。
数百台机器人分散在园区工作,运营方需要考虑的问题也随之增加。比如网络是否稳定;不同点位的任务如何调度;服务内容如何更新;设备出现故障后由谁处理等等。游客与机器人近距离接触,还对活动空间、人员安全和充电消防提出了更高的要求。
为此,长隆项目配套了专用网络、一站式运维平台和安全方案。智元也建立了从现场勘测、部署到安全调试的标准化流程。机器人交付之后,这些工作仍会贯穿日常运营。
规模化带来的变化在于,企业需要管理数百台设备的运行状态,并及时处理分散在不同岗位上的问题。单台机器人可以依靠工程师现场调试,数量增加后,就需要将调试与维护经验整理成可重复执行的流程,减少对个别工程师的依赖。
与此同时,真实运营也让研发团队有机会接触到测试阶段未曾覆盖的问题。游客的表达方式、现场的噪声、临时变化的任务,都可能影响机器人的工作。能否记录这些问题、找到原因,并将改进用于下一次运行,决定了部署经验能积累多少。
智元通过Genie Master组织任务规划、执行检查、异常恢复与记忆,将现场经验用于两类改进。具体来讲,成败案例进入记忆,为后续任务安排提供参考;作业轨迹经过筛选后进入训练,再通过评测检验更新后的策略。前者帮助机器人少重复犯同样的错误,后者用于改进具体操作能力。
但要将这些改进用到更多机器人身上,还需要解决底层系统的适配问题。不同本体搭载的传感器、执行器和计算设备存在差异,同一项功能换到另一款机器人上,可能又要重新接入和调试。随着项目增加,这部分重复工作也会成为交付成本。
灵渠OS 1.0所要解决的,正是这一类问题。
据智元介绍,灵渠OS 1.0覆盖从底层硬件到上层应用、从构建到部署的完整软件体系,支持15类、100多种外设快速接入。对于开发者而言,统一的硬件接入方式,可以减少针对不同设备重复编写适配程序的工作,将更多精力用于客户的具体任务。
机器人对系统的要求还包括稳定的响应时间。感知信息需要及时传递,控制指令也需要按时执行。灵渠OS针对高频任务进行了时延优化,目的就是减少系统运行中的时间波动,为上层的动作控制与任务执行提供支撑。实际上,这些底层工作并不容易被用户直接看到,却会影响同一套应用能否稳定地运行在更多设备上。
在操作系统之上,Genie Studio 2.0则将任务开发、验证和部署所需的工具放在同一平台。据智元披露,平台最快可以在7天内完成一类作业场景的部署。这个速度仍取决于任务和现场条件,但它所指向的目标很明确:将已经做过的适配、训练和验证工作尽可能复用,缩短下一个项目的交付周期。
更多行业的需求,也需要由熟悉现场的伙伴共同承接。FDE伙伴深入客户现场,参与需求梳理、系统对接和场景适配;本体企业提供基础能力与工具,开发者在此之上扩展应用。分工能否成立,取决于平台是否足够开放,接口、工具和交付方法是否能够被伙伴掌握。
此次智元发布灵渠OS 1.0,并向开放原子开源基金会捐赠项目,计划于2026年底全面开源。同时,双方提出共建人形机器人开源社区,围绕硬件、数据、操作系统和模型开展联合开发与测试验证。产研合作与开发者生态,也因此与部署形成了直接联系,让更多参与者能够在已有基础上解决各自行业的问题。
从这个角度看,具身智能企业的竞争,正在延伸到交付之后。机器人能否留在岗位上,现场的问题能否推动产品改进,下一次交付能否少一些重复开发,都会影响业务规模扩大的速度与成本。
智元此次发布的“务实”,落在了这些具体工作上。从本体、模型到操作系统和合作伙伴,最终都要服务于机器人持续工作。
归根结底,具身智能的“跃迁”能走多远,要看已经跑通的项目,到底能否为客户带来价值、提升效率。
风险提示: 投资涉及风险,证券价格可升亦可跌,更可变得毫无价值。投资未必一定能够赚取利润,反而可能会招致损失。过往业绩并不代表将来的表现。在作出任何投资决定之前,投资者须评估本身的财政状况、投资目标、经验、承受风险的能力及了解有关产品之性质及风险。个别投资产品的性质及风险详情,请细阅相关销售文件,以了解更多资料。倘有任何疑问,应征询独立的专业意见。
OCR:IMG:IHumanoidRobotShipmentBreakdow Application,H12026 Warehousing Others &Logistics 2.7% 上 Intelligent 4.9% Manufacturing 12.8% Y 33.6% Entertainment& Performance 19.0% Counterpoint Service& Guidance 27.0% Data Production &Research Counterpoint Source:Counterpoint'sRobotResearch
OCR:IMG:ASIBOT ia
OCR:IMG:EmbSpatial-Bench Leaderboard at a Glance Clesed Open 1AGIBOTWITA-Omni1.0 85.5 2Qwen3.5-Omni-Plus 85.4 1 AGBOT wTA-Omni 1.0 86.22% AOBOT x-La WITA-OmnPeviw 85.21% 3Qwen3.8-Omni-Flash 84.5 3 Own3.8-Omni-Fiash (minking/xhigp) 85.10% 4 4Gemini3Pro 84.3 Omn3.5-Omi-Pus 84.68% 5Seed2.0Lite 83.1 Oenini 3.1 Pro Pheview 82.79% 6Qwen3.5-Omni-Flash 82.7 Doubao Seed 2.0 Lhe 82.12% 7Gemini2.5Pro 78.8 NvIDIA Nemetron 3 Nano Omni 30B A3B 74.52% Qeen3-Ommi-308-A38-hinking 73.60% 7Gemini2.5Flash 78.8 +Oenini 2.5 Flash 73.06% 9Nemotron-3-Nano-Omni 78.3 10 10Qwen3-Omri-308-A38-nstret 71.85% 10aMing-Flash-Omni2.0 75.0 11 Genini 2.0 Rash 67.84% 11Inkling-Small 74.6 12 12Qmn2.5-Omi-78-nstuct 62.07% 12Uni-MoE-2.0-Omr 69.0 13e 3Oenini2.5 Rash Lte 61.90% 14 14 Dely-Omrs-Beselne-Qeen2.5 61.82% 13MiniCPM-o4.5 66.5 15 Oi 2.0FahL 61.32% 14 Gemini 2.5Flash-Lite 66.1 16Qeen2.5-Omri-38-nstet 60.23% 15 MiMo-V2.5 38.7 1708 50.71% MMAU Separated View More Re 10 1AGIBOTWITA-Omni1.0 82.6 2 Gemini 3.1Pro 82.5 Charades-Tinetens ActvityNee-Timetens OVg-Timeter Model Tpe 0 a0 np m ne 95 no 0 a0 Qwen3.5-Omni-Plus 81.9 03 0.5 07 e3 07 03 05 07 4 Qwen3.8-Omni-Flash 81.8 82.3 68.8 39.9 58.2 75.9 86.4 48.1 59.7 e51 77.4 62.9 713 00.4 5Qwen3.5-Omni-Flash 80.4 80.9 t8.0 31.0 1± 74.0 41.6 40.4 14.6 64.4 71 9U 70.1 5) 6Ming-Flash-Omni2.0 77.5 80.3 644 375 $27 74.8 655 472 190 33 751 60.0 693 447 Donie-2.5-Po N1 et1 340 s24 72.3 (42 401 1e1 $41 75 e11 70.4 429 7Seed2.0Lite 77.2 4.2 60.6 33.6 134 71 #2.0 432 55.4 Et2 72.8 57.8 670 eto 8Inkling-Small 77.0 、 764 638 351 t12 t3.9 18.4 40.4 53.2 801 714 955 655 403 9 9MiniCPM-o4.5 76.9 Denin-2.5-Flan t8.7 561 30.6 418 668 $25 413 125 7.2 3.4 55.0 643 524 9 9Gemini3.8Flash 76.9 Dwn3-2358-A229 7 50.8 245 ca 90 575 393 521 794 72 54.5 646 164 11Uni-MoE-2.0-Omni 74.9 70.2 442 205 45.5 f3.9 556 38.4 52.4 78.8 49.4 54.0 64.6 53 12Nemotron-3-Nano-Omni 74.6 Senin-2.0-Finsh 66.4 135 223 467 629 54.0 327 413 762 t6.4 48.3 608 541 Deen3-5-88 .2 13.4 27$ 41.2 $21 512 34.4 4L8 2 64.6 49.3 $0.4 514 13 3MiMo-V2.5 73.6 75.5 956 28.4 46.8 8 18 304 463 341 627 431 56.8 27
OCR:IMG:运动智能+初步交互
OCR:IMG:长隆飞船乐园 长隆 CHIMELO SPACESHIP 21